CRTP adapter that turns a BaseUart& into dynamixel::Transport.
More...
#include <DynamixelHandler.h>
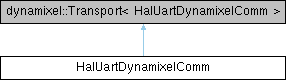
Inheritance diagram for HalUartDynamixelComm:
Public Member Functions | |
| HalUartDynamixelComm (BaseUart &uart) noexcept | |
| dynamixel::DriverError | open (const dynamixel::TransportConfig &) noexcept |
| void | close () noexcept |
| dynamixel::DriverError | set_baud_rate (std::uint32_t baud) noexcept |
| dynamixel::TransportIo | write_some (const std::uint8_t *data, std::size_t length) noexcept |
| dynamixel::DriverError | finish_transmit () noexcept |
| dynamixel::TransportIo | read_some (std::uint8_t *out, std::size_t max) noexcept |
| void | discard_stale_input () noexcept |
| std::uint64_t | now_us () noexcept |
| void | delay_ms_impl (std::uint32_t ms) noexcept |
Private Attributes | |
| BaseUart & | uart_ |
Detailed Description
CRTP adapter that turns a BaseUart& into dynamixel::Transport.
Electrical mode (DIR GPIO, open-drain, auto-direction) stays with the UART owner. This adapter only moves bytes and waits for TX drain.
Constructor & Destructor Documentation
◆ HalUartDynamixelComm()
|
inlineexplicitnoexcept |
Member Function Documentation
◆ close()
|
noexcept |
◆ delay_ms_impl()
|
noexcept |
◆ discard_stale_input()
|
noexcept |
◆ finish_transmit()
|
noexcept |
◆ now_us()
|
noexcept |
◆ open()
|
noexcept |
◆ read_some()
|
noexcept |
◆ set_baud_rate()
|
noexcept |
◆ write_some()
|
noexcept |
Member Data Documentation
◆ uart_
|
private |
The documentation for this class was generated from the following files:
